| Step1: 設定工作環境 | |||
| (1) | 從View選單下選取Number and Units將Unit System改為 SI( degrees ),按More Choices,將Distances之單位設為Meters,選擇OK。 | ||
| (2) | 從View選單下選取Workspace,開啟X和Y軸向。 | ||
| Step2: 畫出一根連桿 | |||
| (1) | 點一下在Toolbar裡的Rectangle tool畫出一根連桿。 | ||
| (2) | 在Edit選單中選Duplicate複製出另兩根連桿。 | ||
| (3) | 在Window選單下選擇Appearance,將Body [ 1 ] 之名稱改為Rod1,Body [ 2 ] 改名為Rod2,Body [ 3 ] 改名Rod3。 | ||
| Step3: 設定三根連桿之尺寸及質量 | |||
| (1) | 在螢幕下方輸入rod1的尺寸為W = 1 m,H = 0.1 m ,ψ= 0 °,Rod2 的尺寸為W = 4m,H = 0.1 m,ψ= 0 °,Rod3的尺寸為 W= 2.5 m,H = 0.1 m,ψ= 0 ° 。 | ||
| (2) | 在Window選單下選取Properties,更改質量Rod1=1Kg,Rod2=4Kg,Rod3=2.5Kg。 | ||
| Step4: 給定各個接點 | |||
| (1) | 點一下在Toolbar裡的Point tool在Rod的左右兩端畫出兩個接點,在Window選單下選取Appearance,將左邊的點改名R101,右邊改名為R1A。 | ||
| (2) | 如上之步驟,將Rod2左邊的點改為R2A,右邊改為R2B 將Rod3左邊的點改為R3B,右邊改為R02。 | ||
| (3) | 點一下在Toolbar裡的Point tool畫出兩個固定點分O1,O2。 | ||
| Step5: 將各接點連結起來 | |||
| (1) | 用滑鼠點選Rod1之左端接點R101,按住 Shit鍵同時點固定點O1,再按Join將其連結起來。 | ||
| (2) | 在Window選單下選取Appearance,將其接點命名為 REV1。 | ||
| (3) | 如上之步驟,將Rod1之右邊接點R1A和Rod2之左邊接點R2A連結起來,同上(2)之步驟將其命名為REV2 。 | ||
| (4) | 將Rod2之右邊接點R2B和Rod3之左邊接點R3B連結起來,同上 (2) 之步驟將其接點命名為REV3。 | ||
| (5) | 將Rod3之右邊接點R302和固定點O2連結起來,同上(2) 之步驟將其接點命名為REV4。 | ||
| Step6: 裝上馬達 | |||
| (1) | 點一下在Toolbar裡的Motor,將其置於REV1接點上。 | ||
| (2) | 在Window選單下選取Properties,將速度 ( Value ) 改為5rad/s 。 | ||
| Step7: 開始分析 | |||
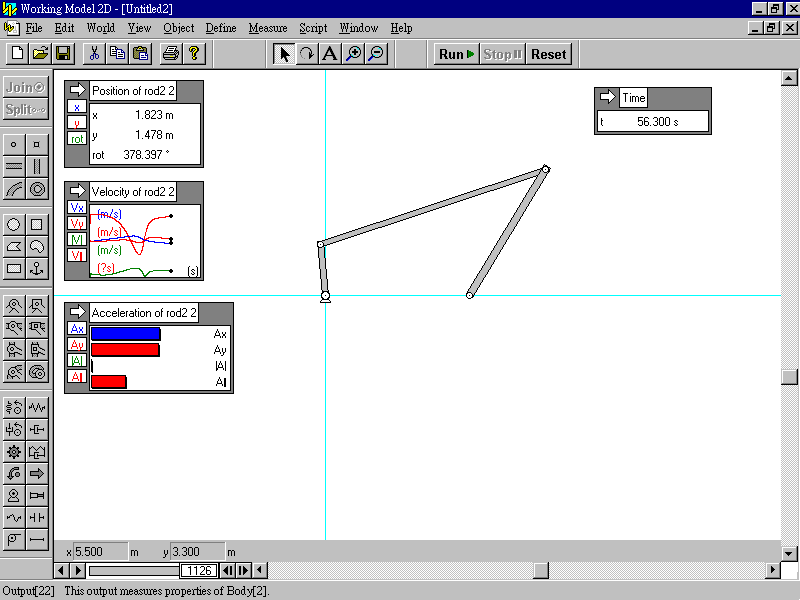
| (1) | 用滑鼠點選Rod2,在Measure選單下選取質量中心之位移 (Position ),速度 (Velocity ),加速度 ( Acceleration ) 圖。 | ||
| (2) | 按Run,開始進行分析。 | ||
| PS:此為分析Rod2的位移、速度、加速度。 | |||
| Step8: 儲存檔案 | |||
| (2) | 在File選單下選取 Save 或 Save As…,輸入你要的檔名選擇確定。 | ||
 |